HeimProduktePalettierroboterMaximale Nutzlast 15 kg, maximale Reichweite 1625 mm, weltweite Lieferung

Palettierroboter

Aktie :

Maximale Nutzlast 15 kg, maximale Reichweite 1625 mm, weltweite Lieferung

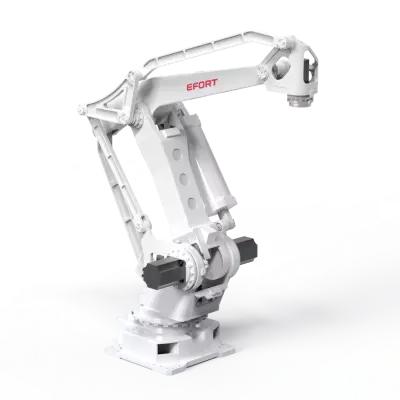
Palettierroboter ER15-4-1600

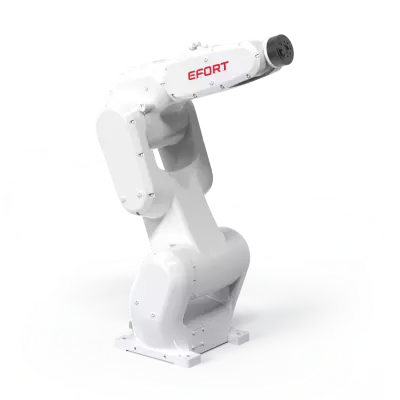
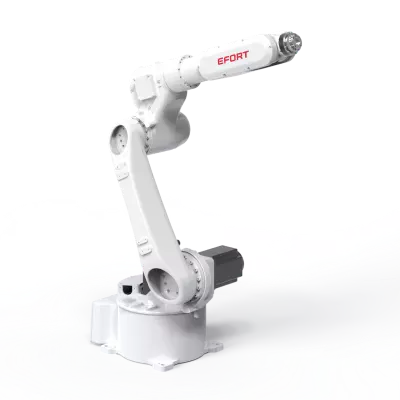
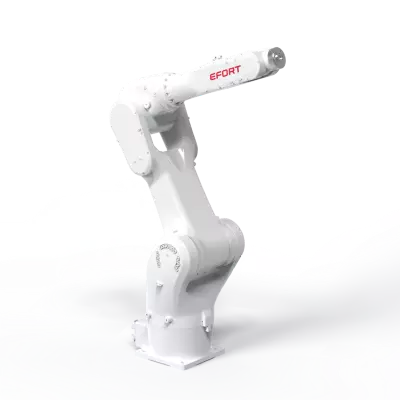
Der Palettierroboter EFORT ER15-4-1600 ist ein kompakter 4-Achs-Industrieroboter, der für leichte und flexible Automatisierungsanwendungen entwickelt wurde. Mit einer maximalen Nutzlast von 15 kg und einer Reichweite von 1625 mm eignet er sich ideal für schnelle Palettierungsvorgänge mit geringer Last in der Metallteileindustrie, der Logistik und anderen Branchen.

Maximale Nutzlast

15 kg

Erreichen

1625 mm

Gewicht

12 kg

Wiederholbarkeit

±0,07 mm

  • Beschreibung
  • Technische Daten
  • Produktstrukturdiagramm

Beschreibung

Highlights

  • Es könnte eine spezielle Anwendungssoftware für Stanzmaschinen integriert werden, die eine einfache Programmierung und Bedienung ermöglicht und den Kunden einen schnellen Produktionsstart erlaubt;
  • Die hohe Steifigkeit des Roboterkörpers verbessert die dynamische Leistung und Stabilität des Roboters im Hochgeschwindigkeitsbetrieb.

Anwendungen

Es kann bei der Abwicklung von Operationen verwendet werden.

(Maschinenbedienung).

Branchen

Geeignet für Metallteile,

Logistik und andere Branchen.

Technische Daten


Modell ER15-4-1600
Typ

Gelenkig

Gesteuerte Achsen

4 Achsen

Max. Nutzlast am Handgelenk

15 kg

Wiederholbarkeit

±0,07 mm

Robotergewicht

12 kg

Erreichen

1625 mm

Roboter-IP-Klasse

IP54 / IP65 (Handgelenk)

IP-Schutzklasse des Gehäuses

IP20/ IP54 (optional)

Installationsumgebung

Ambient

Temperatur

0~45 ℃

Ambient

Luftfeuchtigkeit

RH≤80% (Kein Tau oder Frost zulässig)

Vibration

Beschleunigung

4,9 m/s² (<0,5 G)


Fahrmodus

AC-Servoantrieb

Installation

Boden

Zulässige Belastung

Moment am Handgelenk

J4 27,5 N·m

Zulässige Belastung

Trägheit am Handgelenk

J4 3,6 kg·m²

Höchstgeschwindigkeit

J1

175°/ Sek.

J2

165°/ Sek.

J3

155°/ Sek.

J4

330°/ Sek.

Bewegungsbereich

J1

±165°

J2

+40°/-85°

J3

+100°/-70°

J4 ±360°
J2+J3

-90°≤(J2+J3)≤+15°

Produktstrukturdiagramm