ДомПродуктыРобот-паллетировщикРобот для паллетирования с максимальной грузоподъемностью 15 кг и максимальным вылетом стрелы 1625 мм (Global Supply).

Робот-паллетировщик

Делиться :

Робот для паллетирования с максимальной грузоподъемностью 15 кг и максимальным вылетом стрелы 1625 мм (Global Supply).

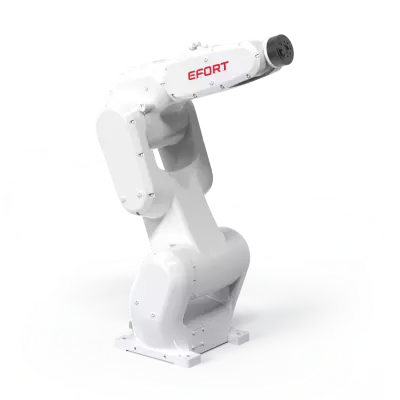
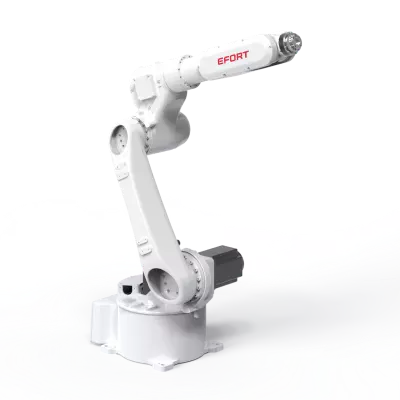
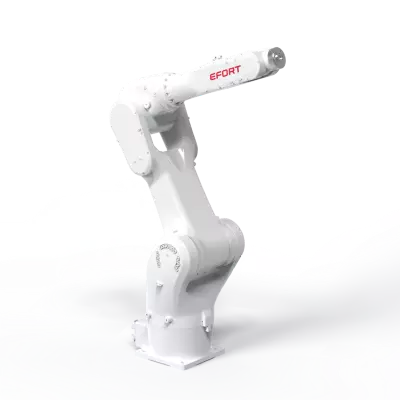
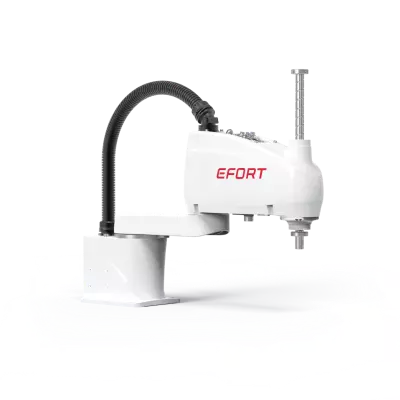
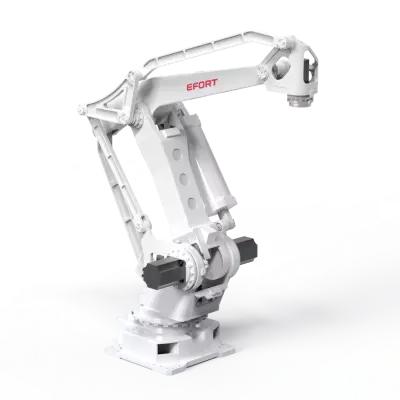
Робот-паллетизатор ER15-4-1600

Робот-паллетизатор EFORT ER15-4-1600 — это компактный 4-осевой промышленный робот, предназначенный для легких и гибких автоматизированных задач. Благодаря максимальной грузоподъемности 15 кг и вылету стрелы 1625 мм он идеально подходит для высокоскоростных операций паллетирования с малой нагрузкой в металлообрабатывающей промышленности, логистике и других отраслях.

Максимальная полезная нагрузка

15 кг

Достигать

1625 мм

Масса

12 кг

Повторяемость

±0,07 мм

  • описание
  • Технические характеристики
  • Диаграмма структуры продукта

описание

Основные моменты

  • Возможно интегрирование специализированного программного обеспечения для штамповки, что обеспечит простоту программирования и эксплуатации, а также позволит клиентам быстро запустить производство;
  • Конструкция корпуса робота с высокой жесткостью улучшает динамические характеристики и устойчивость робота при работе на высоких скоростях.

Приложения

Может использоваться при погрузочно-разгрузочных работах.

(обслуживание машин).

Отрасли промышленности

Подходит для металлических деталей,

логистика и другие отрасли.

Технические характеристики


Модель ЭР15-4-1600
Тип

Сочлененный

Управляемые оси

4 оси

Максимальная полезная нагрузка на запястье

15 кг

Повторяемость

±0,07 мм

Вес робота

12 кг

Достигать

1625 мм

Степень защиты робота

IP54 / IP65 (запястье)

Степень защиты корпуса IP

IP20/IP54 (опционально)

Среда установки

Окружающий

температура

0~45 ℃

Окружающий

влажность

RH≤80% (не допускается образование росы и инея)

Вибрация

ускорение

4,9 м/с²(<0,5 G)


Режим привода

Сервопривод переменного тока

Установка

Пол

Допустимая нагрузка

момент на запястье

J4 27,5 Н·м

Допустимая нагрузка

инерция в запястье

J4 3,6 кг·м²

Максимальная скорость

J1

175°/сек

J2

165°/сек

J3

155°/сек

J4

330°/сек

Диапазон движения

J1

±165°

J2

+40°/-85°

J3

+100°/-70°

J4 ±360°
J2+J3

-90°≤(J2+J3)≤+15°

Диаграмма структуры продукта